Vydání 030 ·
Perseverance ujelo na Marsu nejdál. Jak mu pomáhá AutoNav
Dne 11. října 2026 ukazovalo počítadlo vozítka Perseverance 45,22 kilometru.[1] Podle zprávy NASA z 12. října tím překonalo 45,16 kilometru vozítka Opportunity.[1] Jde o celkovou ujetou vzdálenost po povrchu jiného světa, nikoli rekord okamžité rychlosti.[1]
01 / Kosmonautika NASA 12. 10. 2026; událost 11. října
Perseverance ujelo na Marsu nejdál. Rekord ale nevznikl jedním stiskem tlačítka
Perseverance překonalo rekord vozítka Opportunity v celkové ujeté vzdálenosti. Vysvětlujeme dělení práce mezi lidskými plánovači a systémem AutoNav.[1]
Cíl vybírají lidé
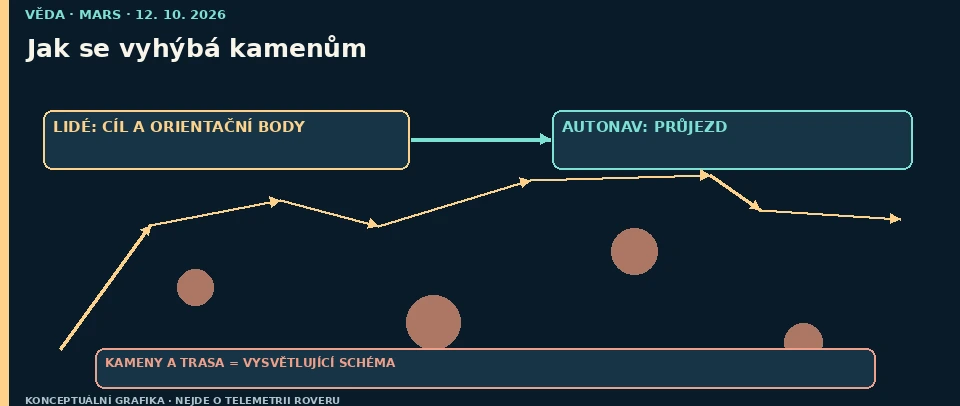
Řidiči na Zemi určují orientační body.[1] Autonomní systém AutoNav pak mezi nimi kamerami sleduje terén, mapuje překážky a hledá bezpečnou cestu.[1] NASA uvádí, že AutoNav pomáhal vyhodnocovat terén při více než 90 % celkové vzdálenosti Perseverance.[1] Člověk tedy nevypadl z rozhodování o vědeckých cílech.[1]
Starší Curiosity při autonomním postupu zastavovalo kvůli pořizování a vyhodnocení stereo snímků.[2] Perseverance podle technického popisu JPL většinu snímání a výpočtů provádí za pohybu; pomáhá rychlejší zpracování, širší zorné pole navigačních kamer i software.[2] JPL uvádí přibližně 110 metrů za hodinu při autonomní jízdě, ne průměr přes pět a půl roku mise.[2]
Nestačí se vyhnout kameni
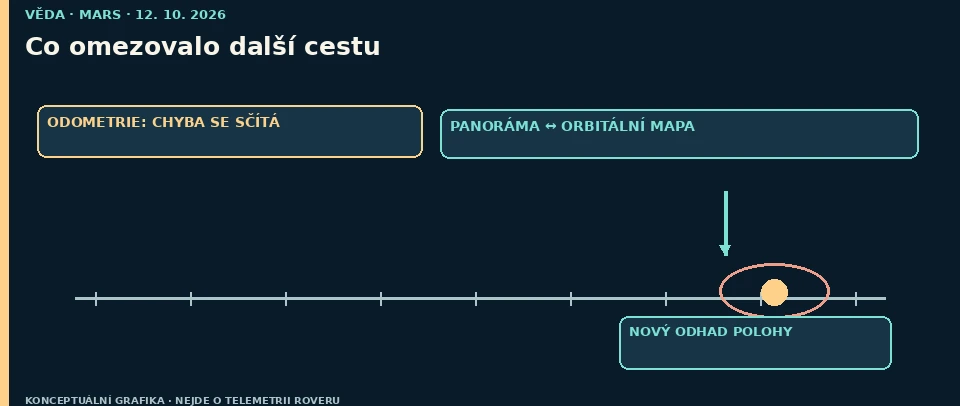
Odhad polohy se při dlouhé cestě může postupně rozcházet se skutečností.[3] Mars Global Localization porovnává panoramatické snímky z vozítka s palubní orbitální mapou.[3] JPL oznámila jeho první úspěšná použití v běžném provozu 2. a 16. února 2026; nejde tedy o nový říjnový algoritmus.[3] V popsaných provozních zkouškách trvalo určení polohy přibližně dvě minuty a dosahovalo přesnosti kolem 25 centimetrů.[3] To není záruka pro každou budoucí jízdu.[3]
Rekord není geologický objev
Při rekordní jízdě mířilo Perseverance oblastí za západním okrajem kráteru Jezero k Idubi, kde vědecký tým doufá ve stopy dávných hydrotermálních systémů.[1] Rekord sám jejich existenci nepotvrzuje.[1] Výsledek ukazuje účinek dlouhodobé spolupráce lidských plánovačů a autonomie na palubě vozítka, ne důkaz vozítka nezávislého na lidech.[1]
Ilustrační záběry jsou digitální vizualizace, nikoli fotografie roveru z této cesty. Schémata znázorňují mechanismus, ne přesnou mapu skutečné trasy. Datum události: 11. října; datum primární zprávy: 12. října 2026.[1] Technický popis mobility JPL zachycuje princip, únorová zpráva JPL starší zavedení lokalizace.[1][2][3]
Vydání také obrazem
Pusťte si celý příběh.
Přehrávač YouTube se připojí až po vašem kliknutí. Tím se mohou předat údaje službě YouTube; do té doby se žádný externí přehrávač nenačítá.
Otevřít video přímo na YouTube ↗
Na závěr
Dobrá odpověď otevírá další otázku.
Ne všechny příběhy jsou ve stejné fázi. Některé už prošly experimentem, jiné čekají na přístroj, který je dokáže otestovat. Právě tento rozdíl stojí za to mít na paměti.
Zpět do archivu →