Vydání 017 ·
Ploutev ze živého svalu: jak tenký robot plave za světlem
Živé svalové buňky na tenké gelové fólii rozhýbaly dvě nezávislé ploutve laboratorního robota. Recenzovaná studie vyšla 28. září 2026 a MIT ji představil 29. září; preprint téže práce byl dostupný už 8. května.[1][2][3]
01 / Robotika Recenzovaná experimentální studie publikovaná 28. září 2026
Ploutev ze živého svalu: jak tenký robot plave za světlem
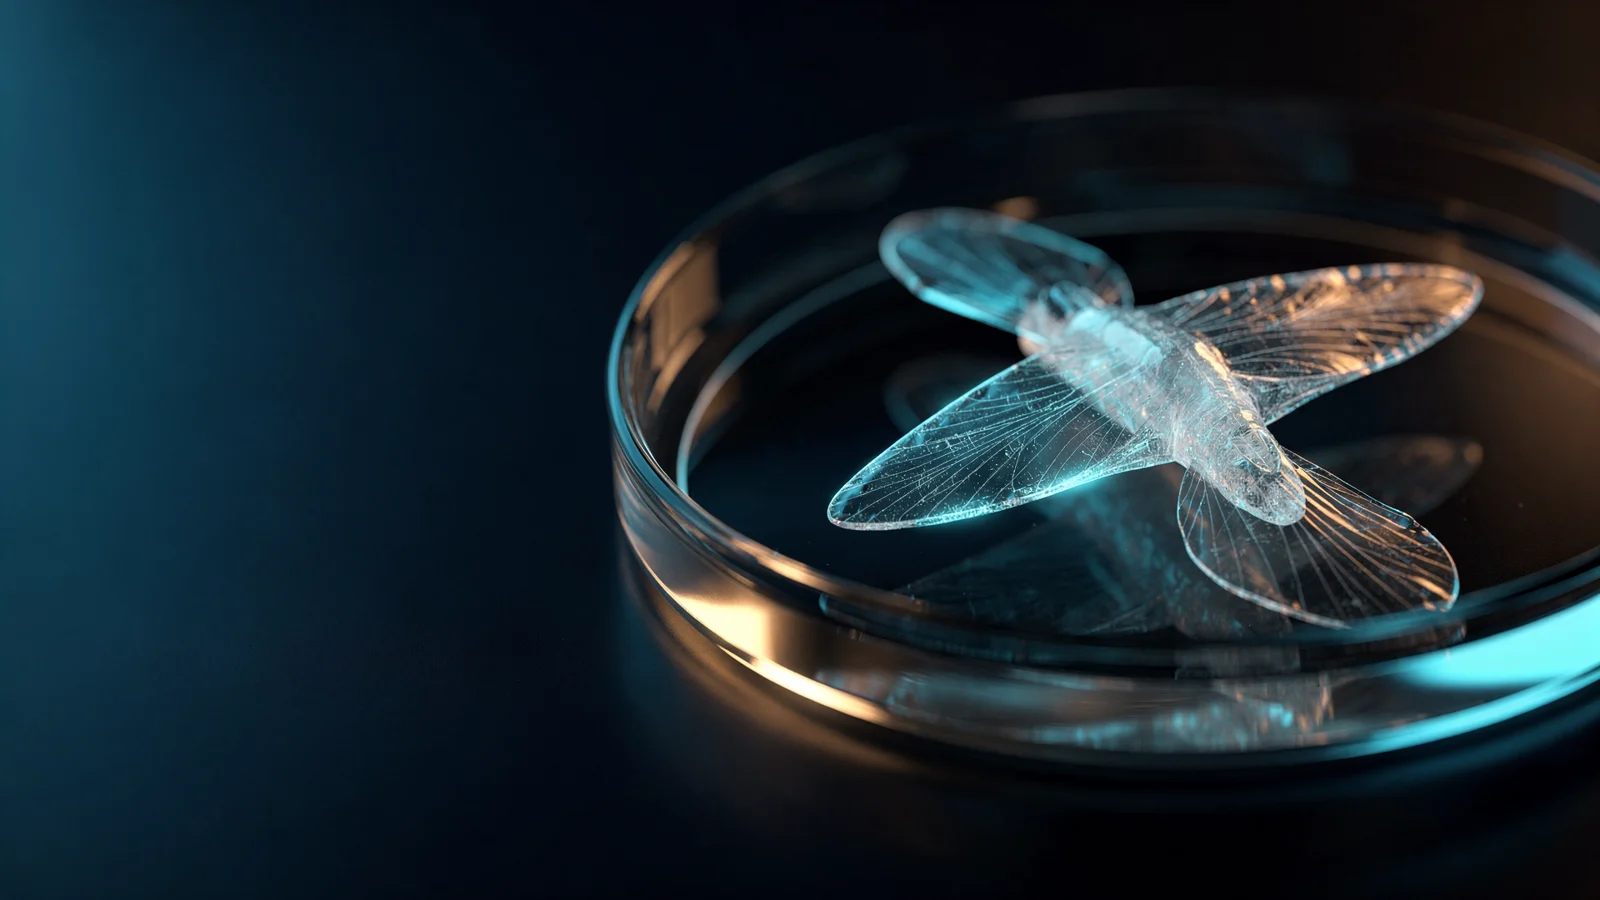
Výzkumníci z MIT uspořádali kosterní svalové buňky do tenké vrstvy na hydrogelu. Dvě světlem ovládané ploutve dokázaly ve vodní misce řízeně plavat; nejde o autonomní ani klinicky nasazený stroj.[1][2]
Drážky určí směr tahu
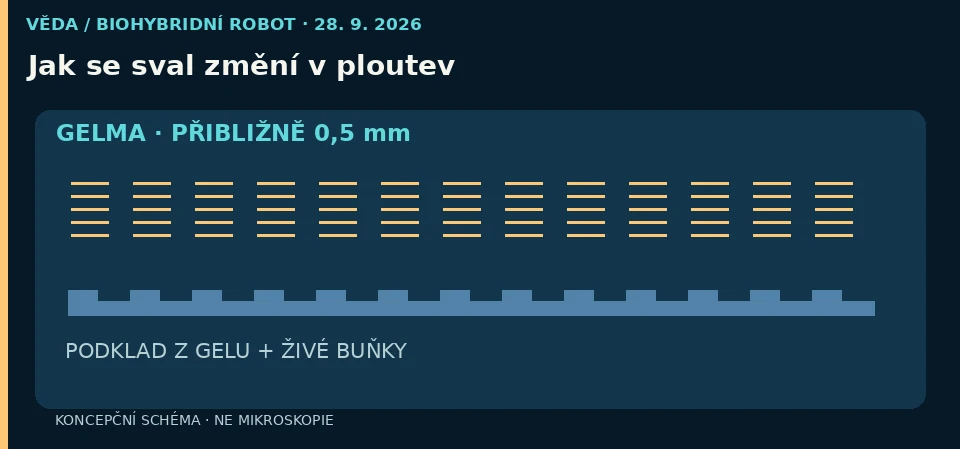
Základ tvoří přibližně půl milimetru tenký hydrogel GelMA s mikroskopickými hranatými drážkami. Kosterní svalové buňky se podél drážek uspořádají a spojí do vláken. Tuhost opěry a geometrie drážek určují, jak se svalový tah přenese do ohybu ploutve; světlocitlivé buňky lze selektivně stimulovat.[1][2]
Zatáčení světlem
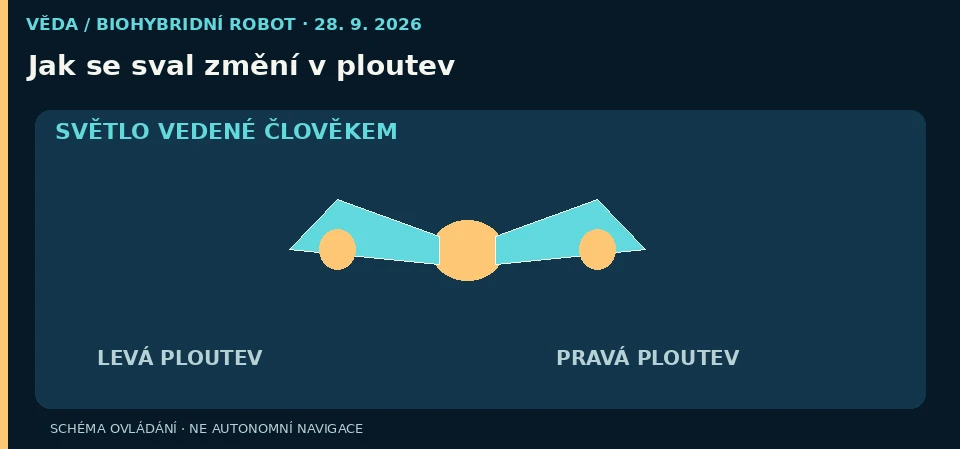
Na jedné ploutvi se při osvětlení stáhne sval, druhá může zůstat v klidu. Osvětlení obou a změna frekvence pulzů dovolily řídit pohyb; výzkumníci světelný zdroj nad Petriho miskou ovládali ručně. Prototyp dokázal ve vodě plavat a zatáčet v jednoduchém bludišti, nikoli samostatně vyhledávat cestu.[1][2]
Co čísla říkají — a neříkají
Práce uvádí přibližně dvacetinásobnou hustotu kontrakční síly, tedy sílu vztaženou k objemu svalové tkáně, oproti srovnávaným starším trojrozměrným svalovým aktuátorům. Nejvyšší rychlost přímého plavání dosahovala čtyř délek těla za minutu. Jedno číslo není měřítkem druhého: vyšší hustota síly neznamená dvacetinásobnou rychlost.[1]
Optimalizované tenké svalové aktuátory si v kultuře udržely kontrakční funkci déle než třicet dní. Není to záznam nepřetržité plavby hotového robota. Podmínky pro živou tkáň a ruční světelné řízení zatím omezují možnosti použití mimo laboratoř; medicína či monitoring vodního prostředí jsou návrhy pro další výzkum.[1][2]
Zdroje a časový kontext
Datum zprávy: 28. 9. 2026. Recenzovaný článek vyšel online 28. září 2026, zpráva MIT 29. září; preprint stejné studie bioRxiv zveřejnil už 8. května 2026. Nejde o první použití živých svalů v robotice.[1][2][3]
- [1] Bawa a kol., Advanced Functional Materials, 28. 9. 2026, DOI 10.1002/adfm.78065 ↗
- [2] MIT News, 29. 9. 2026 ↗
- [3] Bawa a kol., bioRxiv, zveřejněno 8. 5. 2026, DOI 10.64898/2026.05.05.723017 ↗
Vydání také obrazem
Pusťte si celý příběh.
Přehrávač YouTube se připojí až po vašem kliknutí. Tím se mohou předat údaje službě YouTube; do té doby se žádný externí přehrávač nenačítá.
Otevřít video přímo na YouTube ↗
Na závěr
Dobrá odpověď otevírá další otázku.
Ne všechny příběhy jsou ve stejné fázi. Některé už prošly experimentem, jiné čekají na přístroj, který je dokáže otestovat. Právě tento rozdíl stojí za to mít na paměti.
Zpět do archivu →